四脚ロボットの組み立て#
第13章では、自作 OS でサーボを制御して四脚ロボットを歩かせます。 ここではそのハードウェア準備をまとめます。
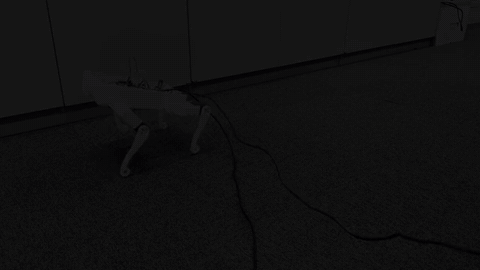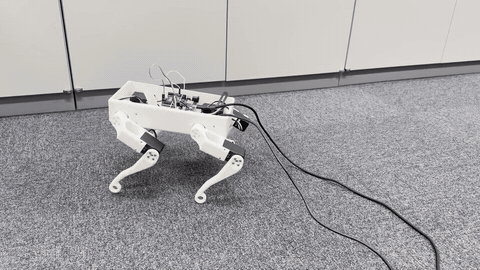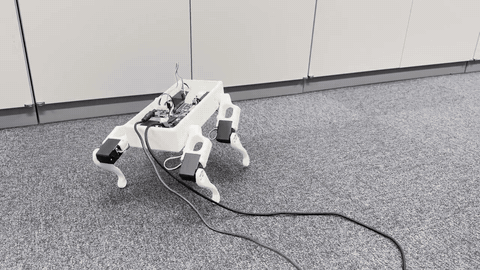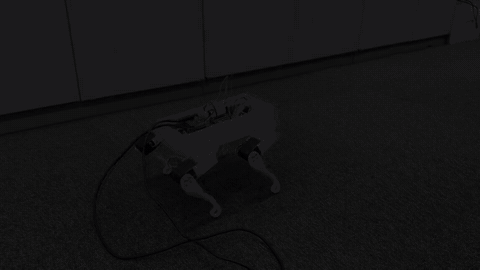
自作 OS で 8 個のサーボを制御して歩く四脚ロボット(1.5 倍速)#
STS3215 サーボ 8 個 + ドライバーボード + 電源で約 ¥35,100。 秋月電子の商品ページへの直リンク、バッテリー駆動の選び方、 3D プリントの設定まで。
ブラウザ上の 3D アニメーションで 1 ステップずつ確認できます。 PDF 版もあります。
書籍に載せられなかった学習まわりのサポート。ブラウザ上の MuJoCo(物理シミュレータ)で 学習済みの方策(歩き方を決める、学習済みのニューラルネットワーク)を動かすシミュレーション付き。
報酬や速度上限を変えて学習し直す手順。GPU が無くても Google Colab (ブラウザで Python を動かせる Google のサービス)の無料枠の T4(GPU の機種名)で最後まで通せます。
同じタスクを別の物理シミュレータ Genesis で学習し、その方策をブラウザの MuJoCo で 歩かせます(sim2sim)。2 つのシミュレータで同じ方策を測った比較付き。
胴体に IMU(傾きや回転の速さを測るセンサ)を載せ、その値も見て学習した方策で歩かせる版。 押されても脚で踏ん張って戻し、止まっている間も倒れないように立ち続けます。
STS3215 の代わりに KRS-3302 ICS と RCB-4mini で組む版。Dual USB アダプターでの ID の振り方、ゼロ点の合わせ方、3D ビューアでの組み立て、AC アダプターかバッテリー 1 つでの配線まで。
組み立ての流れ#
各サーボにユニークな ID を振る(1 個ずつ接続して設定。組み込む前に)
胴体にサーボを 4 個固定する(M3×6)
脚を組み立てる(左右 2 脚ずつ。サーボ + ブラケット + リンク)
脚を胴体側サーボのホーン(サーボの軸に付いていて一緒に回る部品)に取り付ける(M3×6)
配線して通電、組み上がった状態でソフトウェア的に 0 点(原点)を取る (実機で歩かせる)
詳細は 組み立て手順 の 3D ビューアを参照してください。
3D プリントデータ(STL)と印刷設定は 部品表 にあります。
安全上の注意#
サーボ電源と USB 電源は分離し、GND を共通にすること
通電時にサーボが想定外の位置へ勢いよく動くことがあるので、 機体から手を離して電源を入れること
AC アダプターのまま床を歩かせるときは、DC ケーブルをたるませて手で持つこと (引きずると抜けることがある。詳細は 部品表)