部品表(BOM)— 8 自由度四脚ロボット#
第13章の機体を作るのに要るもの。本書の実機と同じ構成で、価格は 2026 年 8 月時点。
電子部品#
# |
品目 |
通販コード |
単価 |
数 |
小計 |
|---|---|---|---|---|---|
1 |
秋月 130969 |
¥3,580 |
8 |
¥28,640 |
|
2 |
秋月 131227 |
¥1,280 |
1 |
¥1,280 |
|
3 |
秋月 110663 |
¥2,380 |
1 |
¥2,380 |
|
4 |
秋月 108932 ほか |
¥280 |
1 |
¥280 |
|
5 |
USB Type-C ケーブル(データ通信対応): C-to-C — CIO SL30000-CC / A-to-C — CIO SL30000-AC |
— |
¥1,500〜 |
1 |
¥1,500 |
6 |
ROBOTIS 3P Extension PCB(バスの分岐。任意) |
903-0142-000 |
¥495 |
2 |
¥990 |
ケーブルはどちらか 1 本でよい。PC の USB ポートが Type-C なら C-to-C、 Type-A しかないなら A-to-C を買う。
合計 約 ¥35,100。 サーボが 81% を占める。
組み立てに使うネジ(M3×6 ×40、M2×6 ×16)は STS3215 の付属品で足りるので、 別途買わなくてよい。
このほかに Arduino UNO R4 WiFi が要る。電源は上の AC アダプターだけで、床を歩かせる ところまでできる(本書の実機も AC アダプターをつないだまま歩かせている)。ケーブル なしで歩かせたいときだけ、下の「バッテリー駆動(任意)」を使う。
AC アダプターの容量#
データシートの ストール 2.942 N·m / 2.7 A(ストールは、負荷で軸が回れずに止まった状態。いちばん大きな電流が流れる)から、電流はトルクにほぼ比例するとして 0.92 A/(N·m) で見積もった。
状態 |
1 関節のトルク |
8 個の合計 |
|---|---|---|
立ち姿勢の保持(実測 0.27 N·m) |
9% |
約 2 A |
歩行(rms 0.75 N·m、最速歩容。歩容は脚の運び方のパターン) |
76% |
約 5.5 A |
8 個同時ストール |
100% |
21.6 A |
5A を選んでいる。 卓上作業(校正・同定・姿勢保持。同定は実機を測ってシミュレーションのパラメータを合わせること)は 2 A で足り、歩かせても平均では 収まる。踏み替えの瞬間のピークは 5A を超えるので、ターミナルブロックに電解コンデンサ (2200〜4700 µF / 25V)を 1 個足すと、電圧の垂下によるサーボのリセットが減る。
21.6 A の電源を買う意味はない。全関節が同時にストールするのは事故のときだけ。
AC アダプターのまま床を歩かせるときは、DC ケーブルをたるませて手で持ち、機体に 引っ張らせないこと。 1 m の DC ケーブルを引きずって歩かせたら、実際にケーブルが 抜けたことがある。
ドライバーボードの入力上限は 12.6 V。3S LiPo(リチウムポリマー電池のセルを 3 本直列に したもの)の満充電がちょうど 12.6 V で、上限に張り付く。
バッテリー駆動(任意)#
ケーブルなしで床を歩かせたいときだけ、バッテリーを使う。USB-C PD のモバイルバッテリーから 12 V を取り出す のがいちばん簡単で、実機で動作を確認した。
# |
品目 |
条件 |
|---|---|---|
a |
USB-C PD モバイルバッテリー |
出力 PDO(USB PD の充電器が出せる電圧と電流の組み合わせ)に |
b |
USB Type-C to C ケーブル(短いもの) |
データ通信対応。3 A なら普通の 60W ケーブルでよい |
c |
12V 固定・5A・DC 5.5/2.1・センタープラス・¥1,830 |
半田付けも圧着も要らない。バッテリー → C to C ケーブル → トリガーケーブル → ボードの DC ジャック、と挿すだけ。
製品名ではなく条件で選ぶこと。 モバイルバッテリーは世代交代が速く、下に挙げる型番は
数年で消える。判断基準は 1 つだけで、販売ページの出力仕様に 12V が列挙されているか。
「PD 65W」「最大 100W」だけでは分からない。
PD の 12V は任意規定
USB PD の固定電圧は 5V / 9V / 15V / 20V が基本で、12V は任意。持っていない製品が普通に ある。実際、Anker は USB-C 出力に 12V を積んでいない(公式仕様で確認。Nano Power Bank 10K 45W は 5V/9V/10V/15V/20V で、12V が出るのは USB-A ポートの QC(Quick Charge)系のみ)。
PPS(Programmable Power Supply、電圧を細かく変えられる USB PD のモード。3.3〜11V などの可変)しか無い製品も、普通の 12V 固定トリガーケーブルでは 12V を引き出せない。
そして 15V と 20V はボードの上限 12.6 V を超える。切替式のトリガーケーブルを使うなら、 誤って 15V に入れないこと。固定品のほうが事故らない。
参考として、公式仕様で 12V/3A を確認できた製品(2026 年 8 月時点。あくまで例):
製品 |
容量 |
重量 |
12V |
|---|---|---|---|
20000mAh |
約 333 g |
3A |
|
5000mAh |
約 308 g |
3A |
|
10000mAh |
約 220 g |
3A |
軽い機種は 12V を持っていても 1.6〜2.5 A で止まる。 100 g 台で 12V/3A というものは 見つからなかった。12V/3A を出すには 45W 級以上が要り、その回路とセルは 200 g を切れない。
極性を必ず確認すること。 エフェクター用にセンターマイナスの PD トリガーケーブルが 売られていて、見た目は同じ。挿した瞬間に逆接になる。
12V/3A = 36 W には余裕が無いので、電解コンデンサ(2200〜4700 µF / 25V)を 1 個入れて 突入電流を吸わせること。落ちるようなら 67W 級に上げる。
警告
電解コンデンサには極性(+ と −)があります。長いほうの足を DC+、本体の帯(−)の 側の足を DC− にして、ドライバーボードのターミナルブロック(DC ジャックの隣の、 ネジで線を留める緑の端子)に留めます。逆に付けると破裂することがあります。 上の部品表には入っていないので、別に用意してください。
配線で先に知っておくこと#
このボードの UART(シリアル通信)は、RX 同士・TX 同士をつなぐ(ボードの RX を Arduino の RX へ、 TX を TX へ)。一般的な UART のように RX と TX を交差させるのではない点に注意する (Waveshare の製品ページに記載)。
ボードには USB Type-C と A/B ジャンパがあり、「PC から USB で叩く」と 「Arduino から UART で叩く」を切り替える。立ち上げと校正は USB 側が早いので、 両方使えるようにしておくとよい。
Arduino とボードの接続はジャンパーワイヤ 3 本 (ボードの UART ヘッダ ←→ D0/D1/GND)で足りる。歩行中に抜けると転倒するので、 固くしたいときは 2.54 mm のピンヘッダ・ピンソケットで自作する。
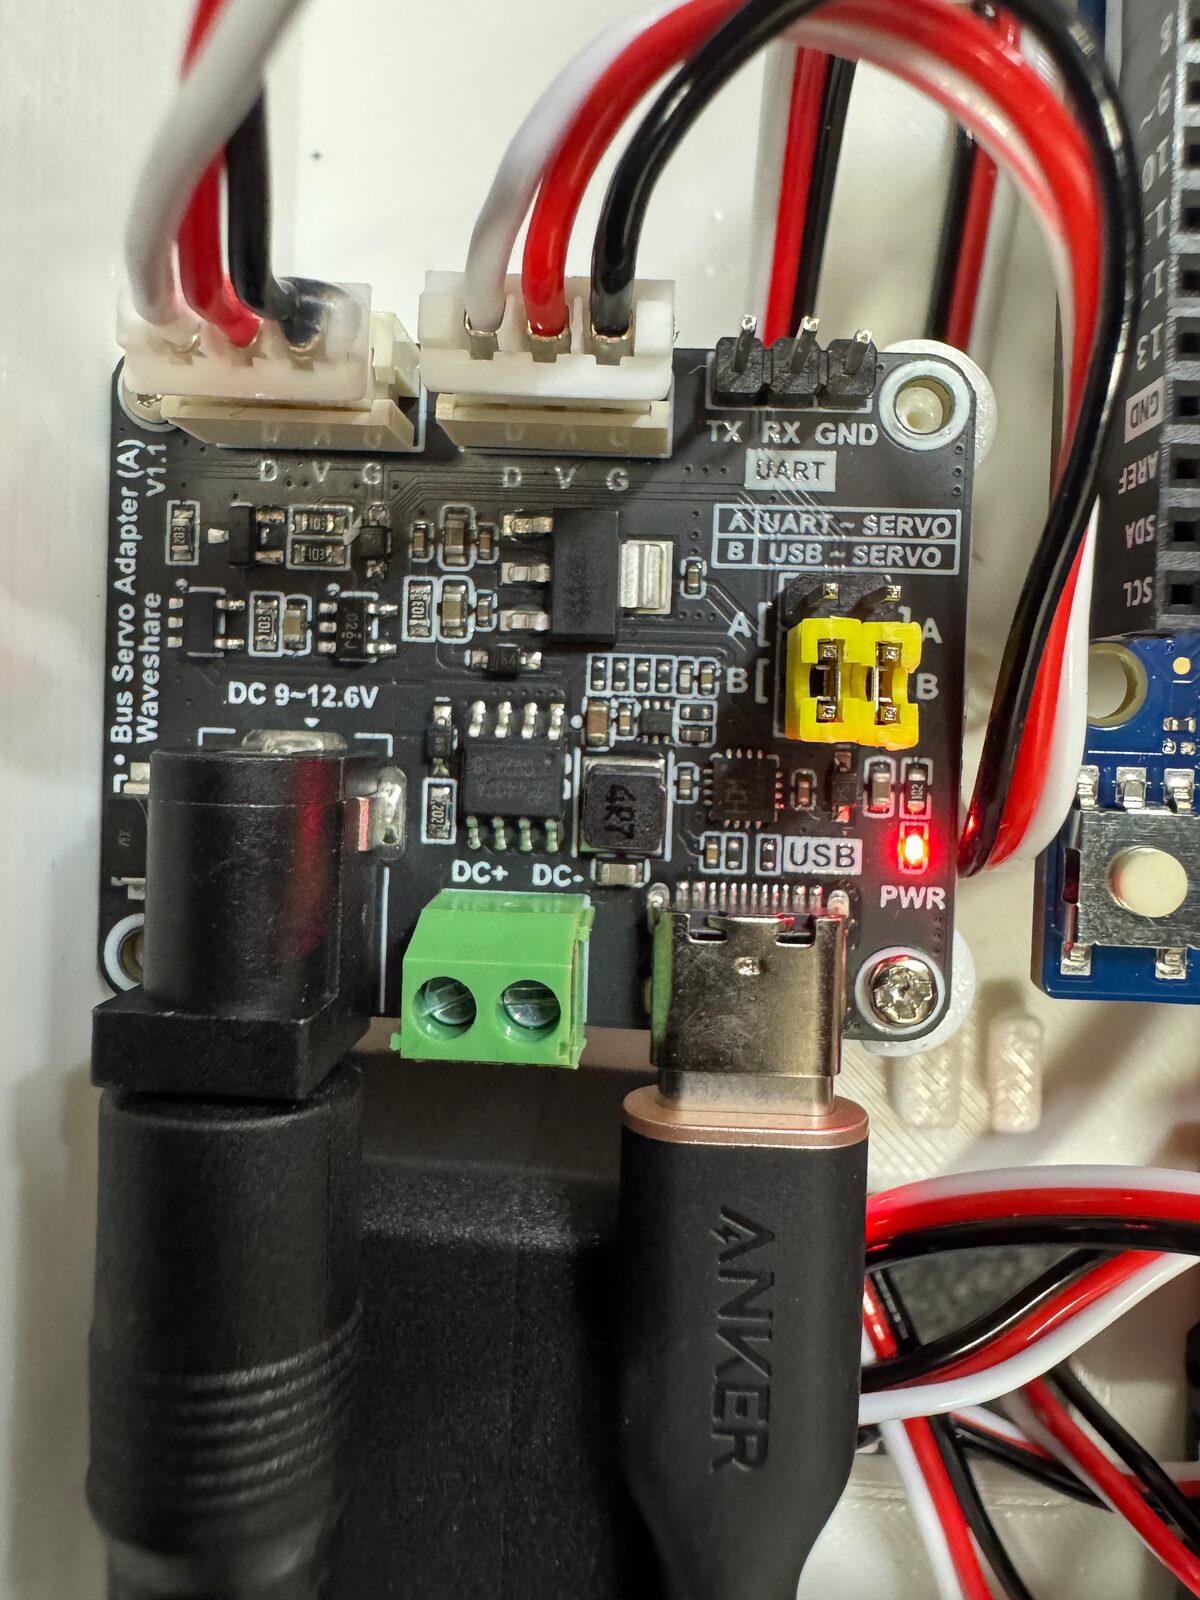
ドライバーボード。黄色が A/B ジャンパ、右下に USB Type-C と DC ジャック#
バスの分岐(任意)#
サーボどうしは数珠つなぎにできる(各サーボが 3 ピンコネクタを 2 個持つ)ので、 ハブは必須ではない。ただし四脚は 4 隅から脚が出るので、配線長を短くする目的で 分岐基板を使うと取り回しが楽になる。
FEETECH のコネクタは Molex Mini-SPOX 5264(2.50 mm ピッチ、 1=GND / 2=Vcc / 3=信号)で、これは Dynamixel の Molex 系(AX / MX)と同じ。 ROBOTIS の分岐基板がそのまま使える。
商品 |
型番 |
コネクタ |
税込 |
この機体に |
|---|---|---|---|---|
903-0142-000 |
Molex 3P(ヘッダ 22-03-5035) |
495 円 |
これ。6 ポート、M2 ネジ穴 |
|
903-0306-000 |
JST 3P |
1,584 円 |
系列が違う |
|
903-0307-000 |
JST 4P |
1,716 円 |
RS-485 用 |
Molex 版と JST 版を間違えないこと。 ROBOTIS 自身が、Molex 版は「JST コネクタを 使う X シリーズと非互換」、JST 版は「Molex コネクタの AX / MX と非互換」と書いている。 FEETECH は Molex 側。
ヘッダの 22-03-5035 は Mini-SPOX 5267 系で、5264 ハウジングの正規の嵌合相手。
ただし ROBOTIS の基板に FEETECH のケーブルを挿した実例は確認していない。
495 円なので 1 個買って現物で確かめるのが早い。
2 個買って左右の脚で分けること。 Mini-SPOX 5264 の定格は 1 極 3.0 A で、 歩行時の合計は約 5.5 A(上の表)。8 サーボ全部を 1 個のハブに通すと定格を超える。 左右に分ければ 1 個あたり 4 サーボ = 約 2.7 A で収まる。
基板の裏面は絶縁されていない。 樹脂の胴体に付けるぶんには問題ないが、金属の上に 置かないこと(ROBOTIS の注意書き)。
秋月電子とスイッチサイエンスには、これに相当する分岐基板は無い(探した範囲では、 出てくるのは単体のコネクタ・ハウジングか、I²C / USB のハブ)。
3D プリント部品#
STL は下からダウンロードできます(単位はミリメートル。 組み立て手順 の 3D ビューアと同じ CAD データから書き出したもの)。
部品 |
ファイル |
外形 [mm] |
個数 |
実体積 |
|---|---|---|---|---|
胴体 |
|
230.0 × 110.0 × 50.0 |
1 |
244.3 cm³ |
脚ブラケット |
|
127.9 × 52.2 × 12.0 |
4 |
19.1 cm³ |
脚リンク |
|
80.0 × 52.0 × 26.0 |
4 |
39.2 cm³ |
スライス済みプロジェクト(Bambu Studio 用)#
実機を刷ったときと同じ設定・配置が入ったプロジェクトファイルです (Bambu Lab X1C・0.4 ノズル・0.28mm・ABS・ツリーサポート自動・ Textured PEI プレート)。PLA で刷る場合はフィラメントを変えるだけで かまいません。
「Bambu Studio で開く」を押すと、Bambu Studio が起動してプロジェクトを そのまま開きます(Bambu Studio のインストールが必要)。MakerWorld 以外から 開くので「This file is not from a trusted site」と確認が出ます。 Yes を押せば開きます。
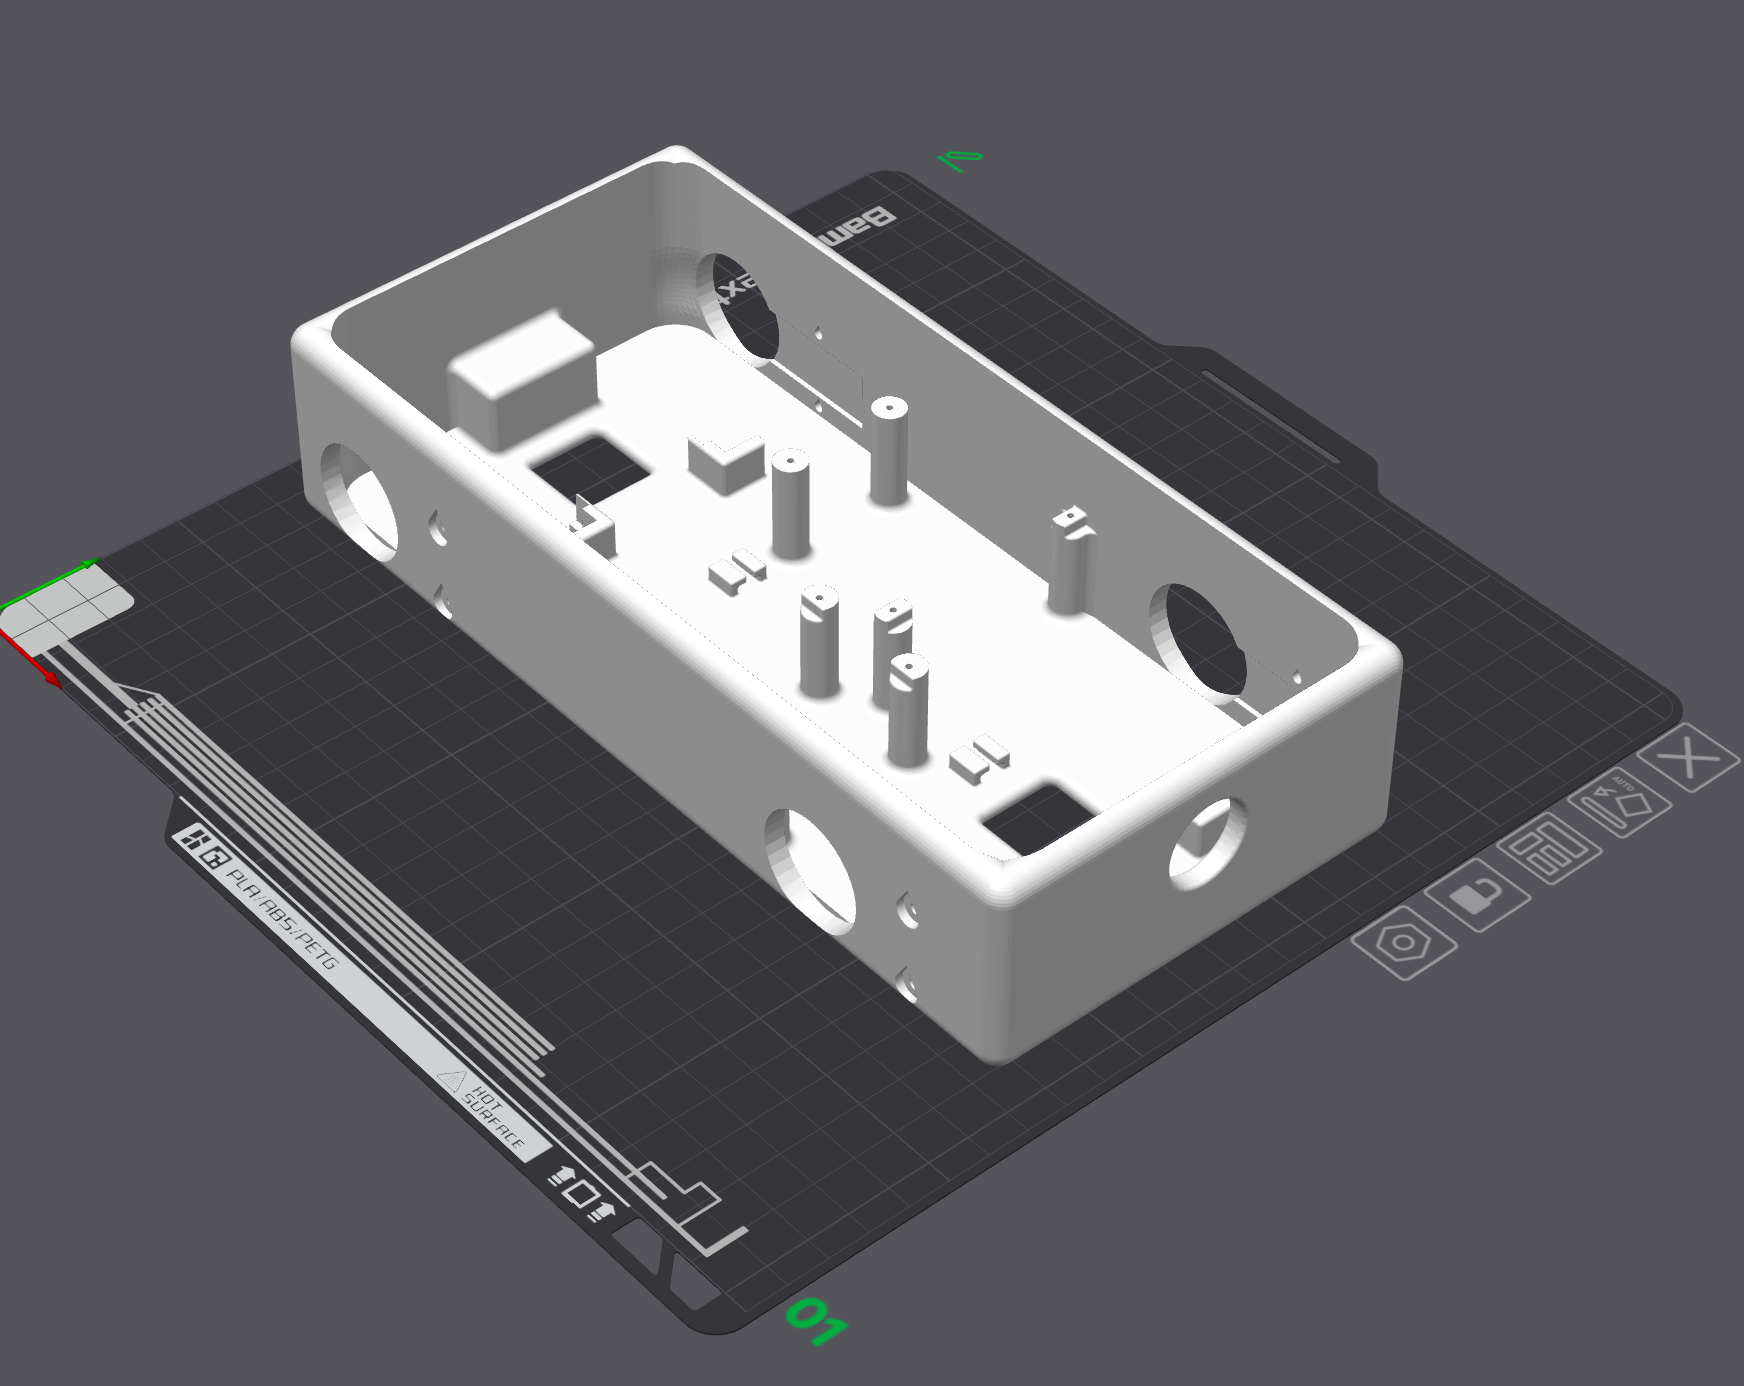
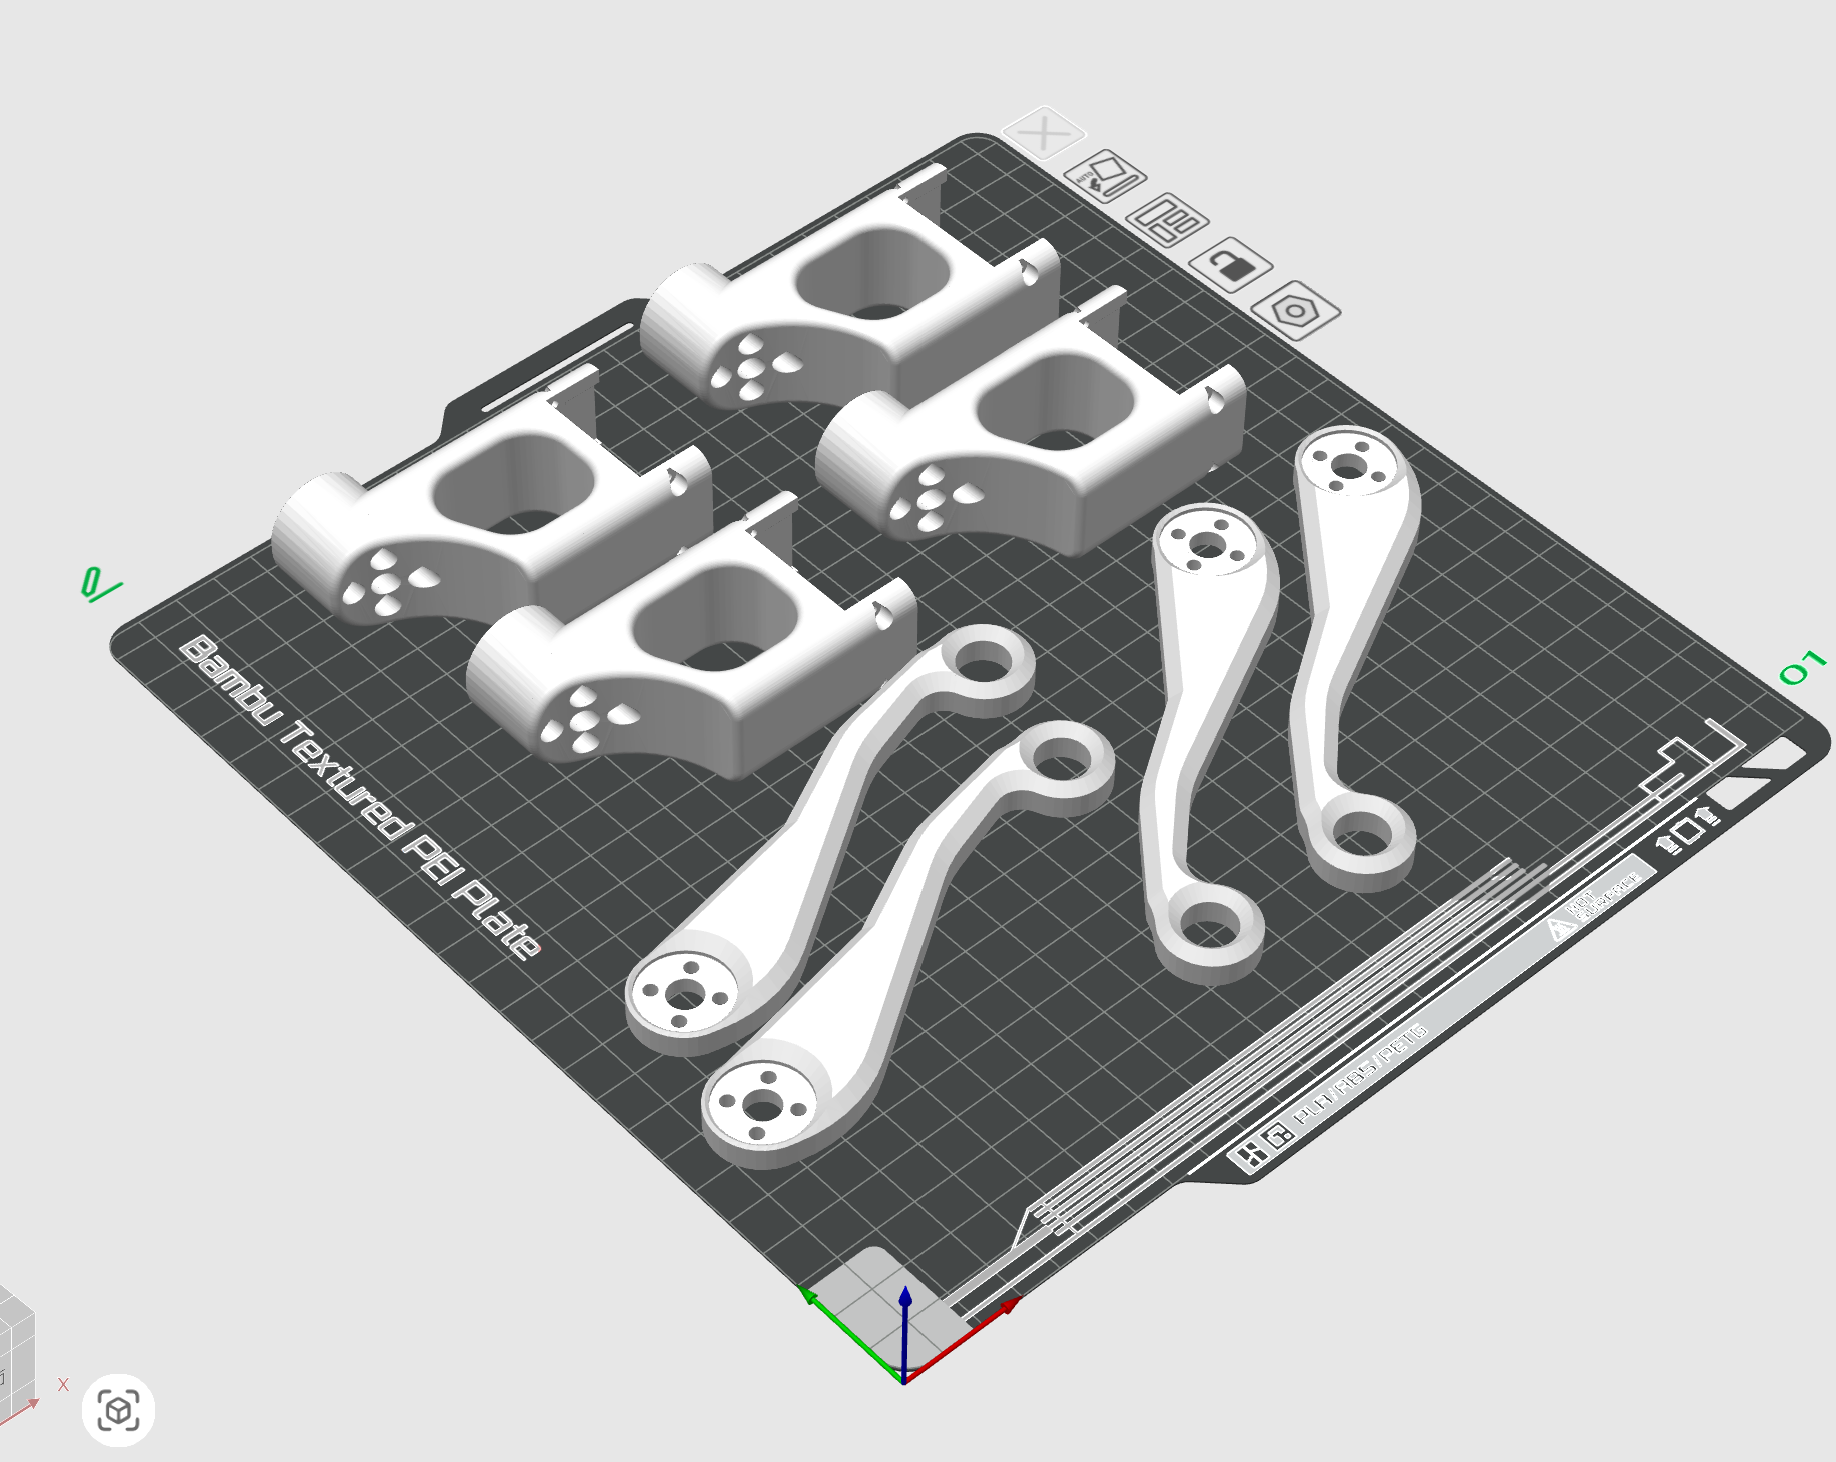
9 部品、実体積の合計 約 477 cm³。
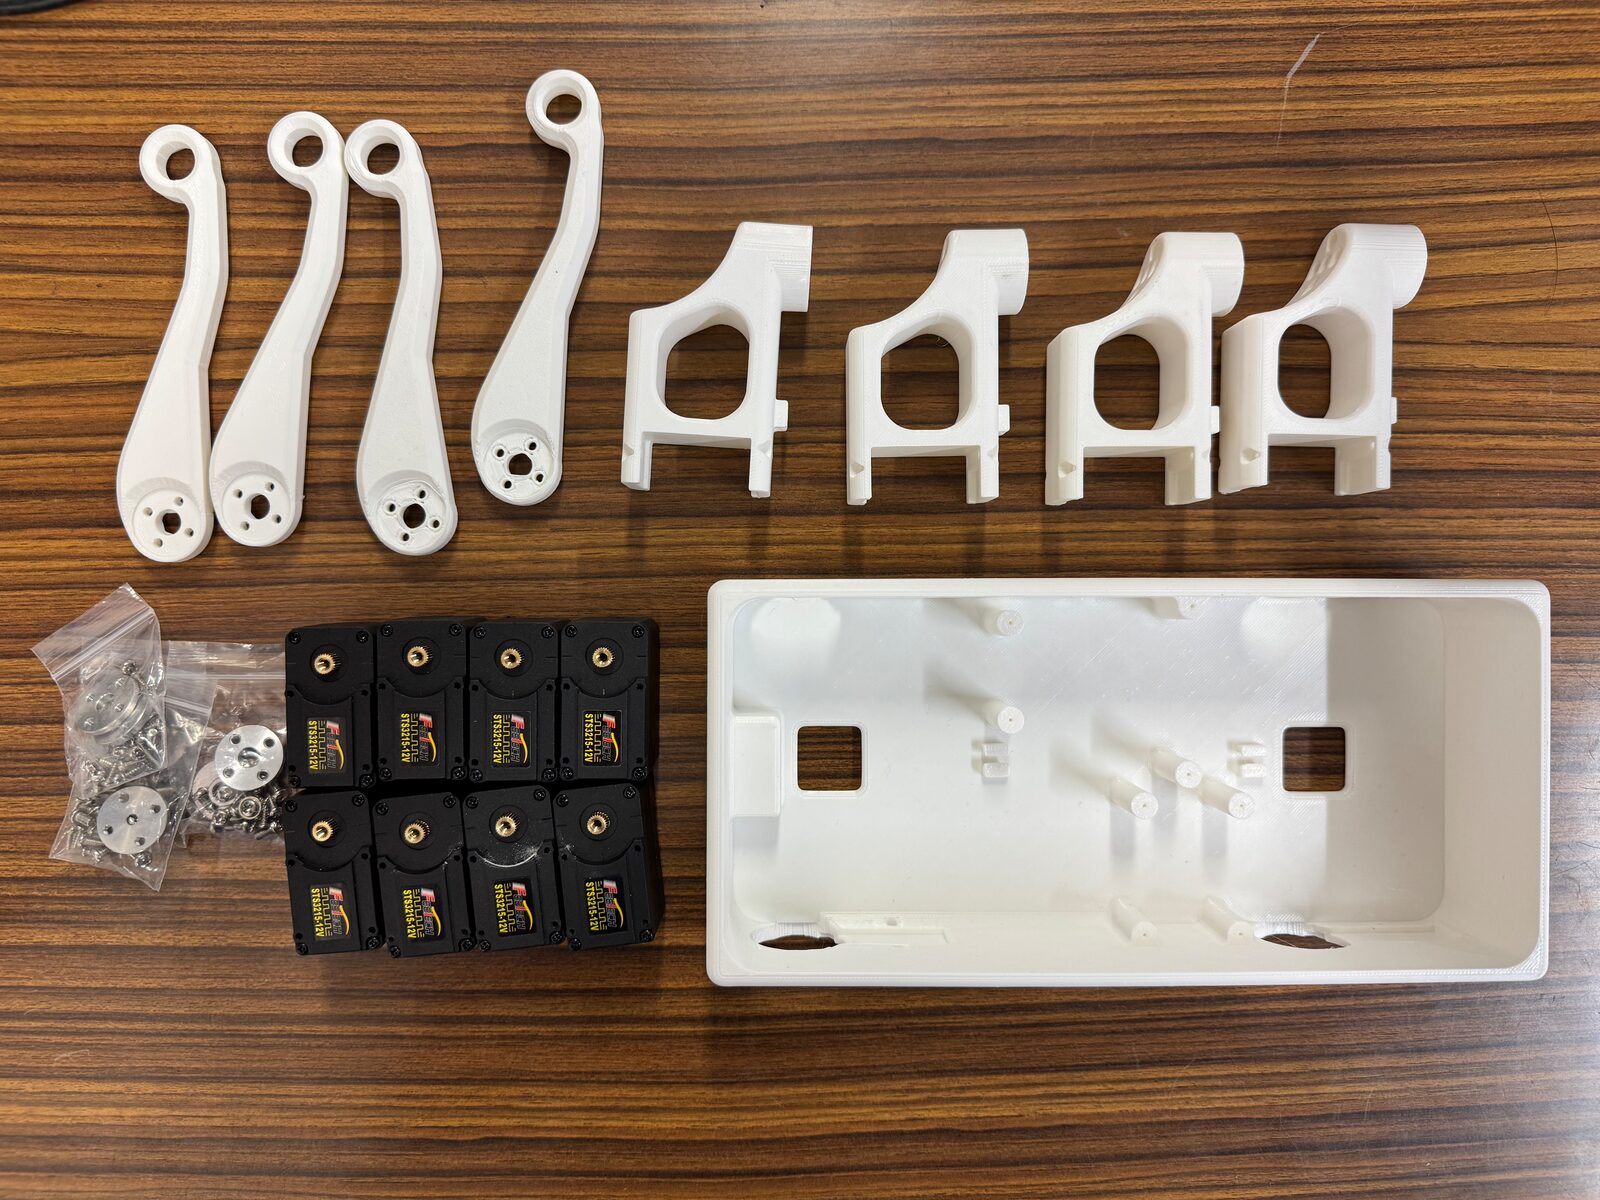
刷り上がった 9 部品と STS3215 ×8#
左右の脚は同じ部品。 ブラケットもリンクも 1 つの STL を 4 回刷ればよく、 左右の作り分けは要らない。
自分で刷る#
素材 |
PLA で十分。PETG・ABS でも可(ABS は反りやすいのでエンクロージャ付きの機種で) |
必要なベッド |
片辺 230 mm 以上。胴体の長辺が 230 mm |
フィラメント |
240 g 前後(推定。スライスすれば正確に出る) |
費用 |
約 ¥700(PLA 1 kg ¥2,500〜3,500 の 1/4 程度) |
胴体が 230 mm あるので、ベッドサイズを買う前に確認すること。
プリンタ |
ベッド |
胴体 |
|---|---|---|
Bambu X1C / P1S |
256 × 256 |
入る |
Prusa MK4 |
250 × 210 |
入る |
Bambu A1 mini |
180 × 180 |
入らない |
ジョブは「胴体で 1 回、ブラケット 4 + リンク 4 でもう 1 回」が目安。 ブラケットは 12 mm 厚の板なので平置きでよい(サーボのトルクを受ける部品なので、 積層方向が面内になる平置きが強度の面でも正しい)。
スライサの設定は PLA の既定プロファイル(層厚 0.20 mm)のままで十分です。 強度を上げたいときは充填率よりも壁の数を増やす(2 → 4〜6 本)ほうが効きます。
注文して買う#
プリンタが無い、ベッドが 230 mm に足りない、ナイロンの粘りが欲しい、のいずれかのとき。
サービス |
方式 |
単価の目安 |
477 cm³ だと |
|---|---|---|---|
FDM / SLA / MJF ほか |
FDM が選べるので安い |
要見積もり |
|
MJF PA12 |
113 円/cm³〜 |
約 ¥54,000〜 |
|
DMM.make |
SLS PP |
63 円/cm³〜 |
約 ¥30,000〜 |
代行に出すとサーボ代を超える。 自分で刷れば ¥700 なので 77 倍の開きがある。 230 mm が刷れるプリンタは ¥40,000〜90,000 で、1 回外注する金額でほぼプリンタが買える。
そしてロボットのフレームは必ず作り直す。脚が折れる、穴位置を変える、取り付け角を変える。 作り直すたびに ¥54,000 かかる前提で設計するのは現実的ではない。 「自分で刷る」が本線、「外注」は例外。
質量はシミュレーションモデルと違う#
プリント部品の質量は素材と充填率で大きく変わる(477 cm³ を PLA 中実で刷れば 約 590 g、充填 20% なら 240 g 程度)。シミュレーションモデルの質量とは必ず ずれるので、シミュレーションと突き合わせたいときは、作った部品を秤で量って モデル側の質量を直すこと。慣性も重心も変わる。
ライセンス#
このページで配布している STL・3MF・CAD・URDF・ファームウェア・学習済み歩行ポリシーは Apache License 2.0 です。
商用利用できます。 キット化して販売しても構いません。事前の許諾も連絡も不要です。
著者および東京大学から、ライセンス料・実施料を請求することはありません。
独占的な取り扱いをお願いすることもありません。誰でも作れて、誰でも売れます。
改変・再配布も自由です。Apache-2.0 の条件(著作権表示と LICENSE の同梱、 変更点の明示)に従ってください。
商標はライセンスの対象外です。「本書対応」「SO-101 互換」のような事実の記載は自由ですが、 「公式」「東京大学」「著者監修」といった表示は、別途ご相談ください。
キットを販売される事業者の方へ
販売を始めたら Issue か メールでお知らせください。このページの「キットで買う」欄に掲載します。掲載は無償で、 掲載料も紹介料もいただきません。実機で動作確認できたものには、その旨を併記します。
出典#
秋月電子通商の各商品ページ(上記リンク)
Bus Servo Adapter (A) — Waveshare(RX-RX / TX-TX、9〜12.6V)
3P Extension PCB — ROBOTIS 日本 e-shop(価格・在庫・M2・ヘッダ 22-03-5035・裏面非絶縁)
USBインターフェース / ハブ基板 — ROBOTIS 日本 e-shop(ハブ基板 4 種の比較)
How to Use STS3215 — Cirkit Designer(5264-3P、1=GND / 2=Vcc / 3=信号)
Molex Mini-SPOX (5264) Connector Guide — Keszoox(3.0 A / 2.50 mm / フリクションロック)
PKT shop PDC-12VE — 千石電商(12V固定 5A センタープラス)
Anker Nano Power Bank (10K, 45W)(USB-C の PDO に 12V が無いことの確認)
CIO / エレコムのモバイルバッテリーの PDO は各公式製品ページ(上記リンク)
DMM.make 3Dプリント(素材別 1 cm³ 単価、造形サイズ)
寸法・体積は配布している STL の実測